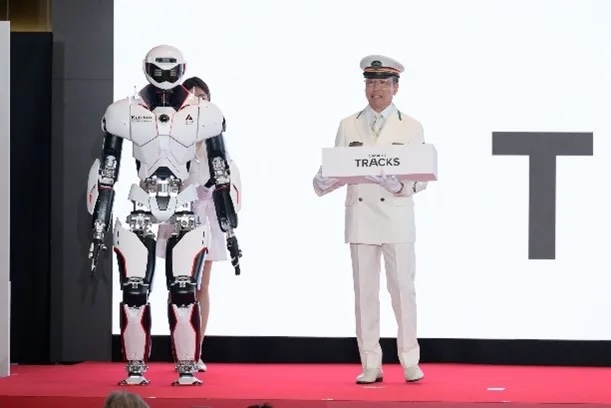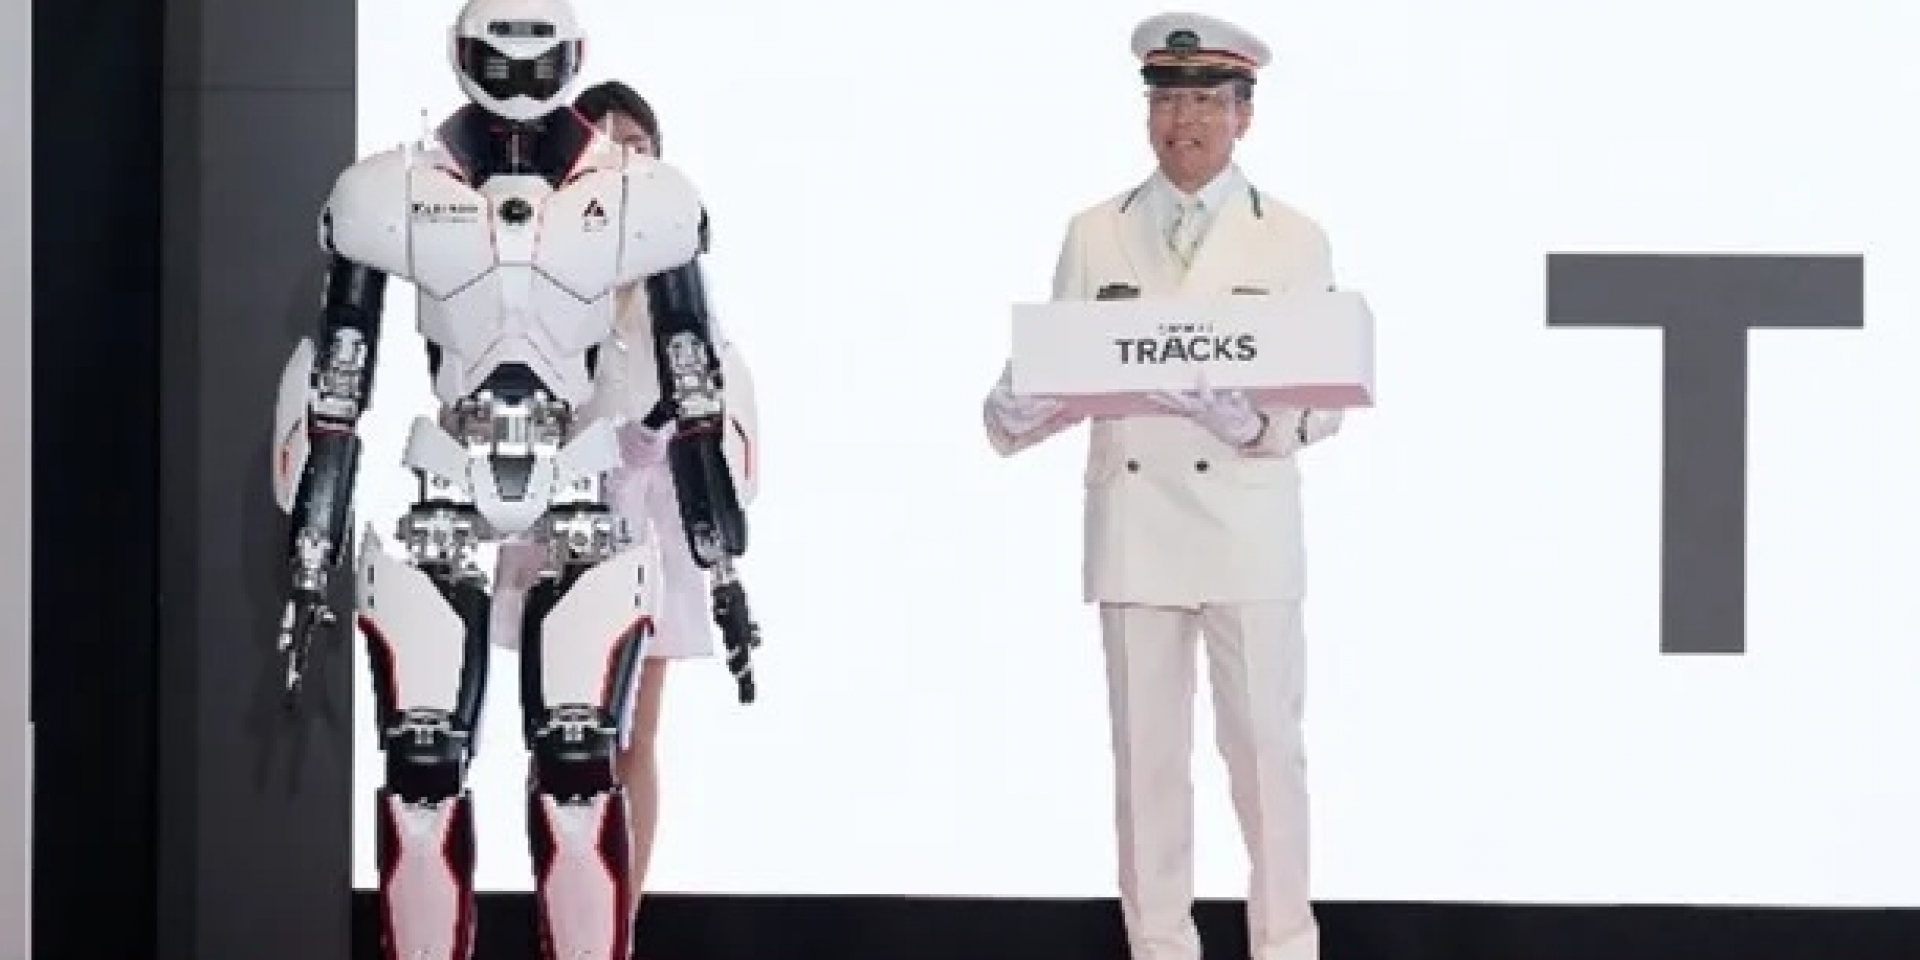
大家最近關注 Kawasaki 的四足機器馬 Corleo,不過川崎重工的機器人版圖不只會用四條腿奔馳。另一支團隊長期投入雙足人形機器人 Kaleido,目標是讓它在 2030 年左右具備自主工作能力,先進入工廠與倉庫執行巡查、搬運零件等任務。
川崎重工跨足多種工業技術,機車與動力運動產品只是業務的一部分。Kaleido 和四足機器馬 Corleo 雖同屬機器人發展的一環,任務設定卻不相同:Corleo 將人帶進崎嶇地形,Kaleido 則以雙足姿態對應人類工作環境,尤其是工廠和倉庫這類原本就為人設計的空間。
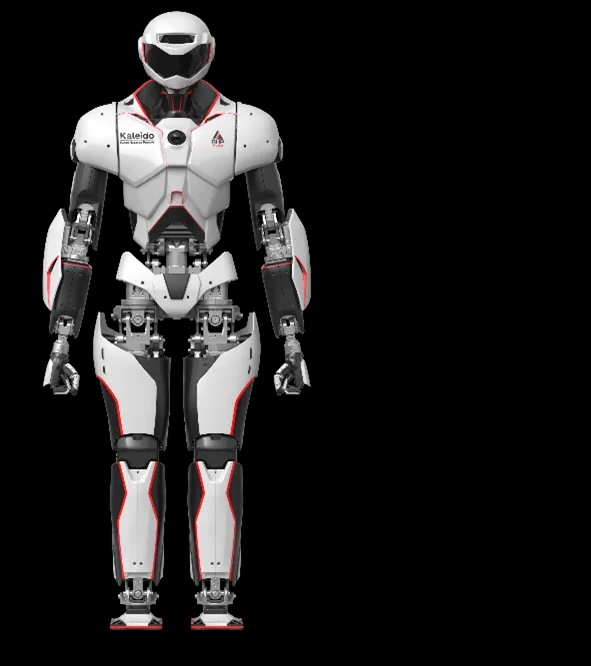
Kaleido 計畫並非因為近年人形機器人熱潮才突然起步。川崎重工自 2015 年便開始相關研發,到了 2026 年已推進至第九代。這段時間裡,Honda 的 ASIMO 計畫已於 2022 年退場,Kaleido 則仍持續迭代。
川崎重工希望 Kaleido 在 2030 年具備自主運作、可投入企業工作的能力。初期任務鎖定工廠與倉庫巡邏,以及搬運零件等工作;等基本能力逐步成熟後,發展方向還包括更複雜的產品組裝。從巡查、搬料到組裝,工作難度逐級上升,並不是把機器人開機後就立刻能包辦整條產線。而且,Kaleido 現階段仍得先依賴遠端操控,人員也要能在需要時直接介入。
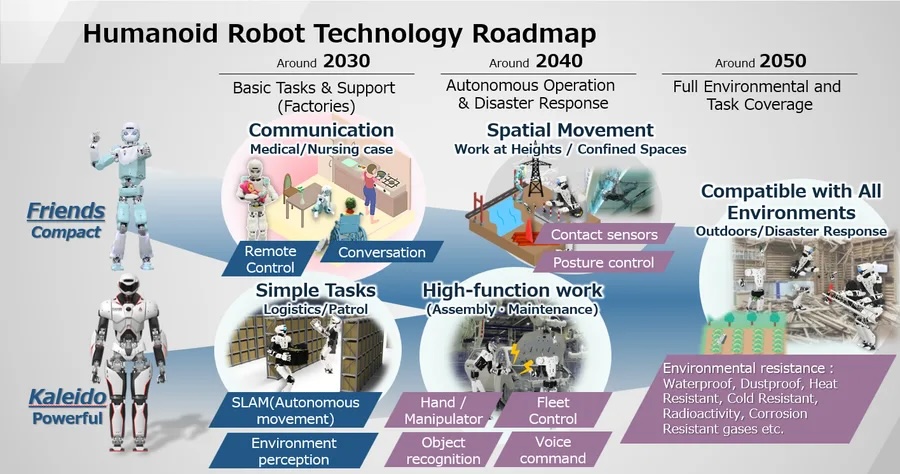
川崎重工在 2026 年公布的 Kaleido 9 發展方向,將時間軸拉得更長:2030 年前後先朝受控環境的實務應用前進;約 2040 年,希望人形機器人能在較難預測、缺乏固定配置的環境中自主活動;到 2050 年,目標是能因應室內外各種環境與不同任務。長期應用還包括災害現場,因為人形機器人若能使用為人類設計的通道與設備,便有機會進入部分高風險區域代替人工作業。Corleo 也被放在災害應變的構想裡,兩種平台可能各自處理不同地形與任務。